
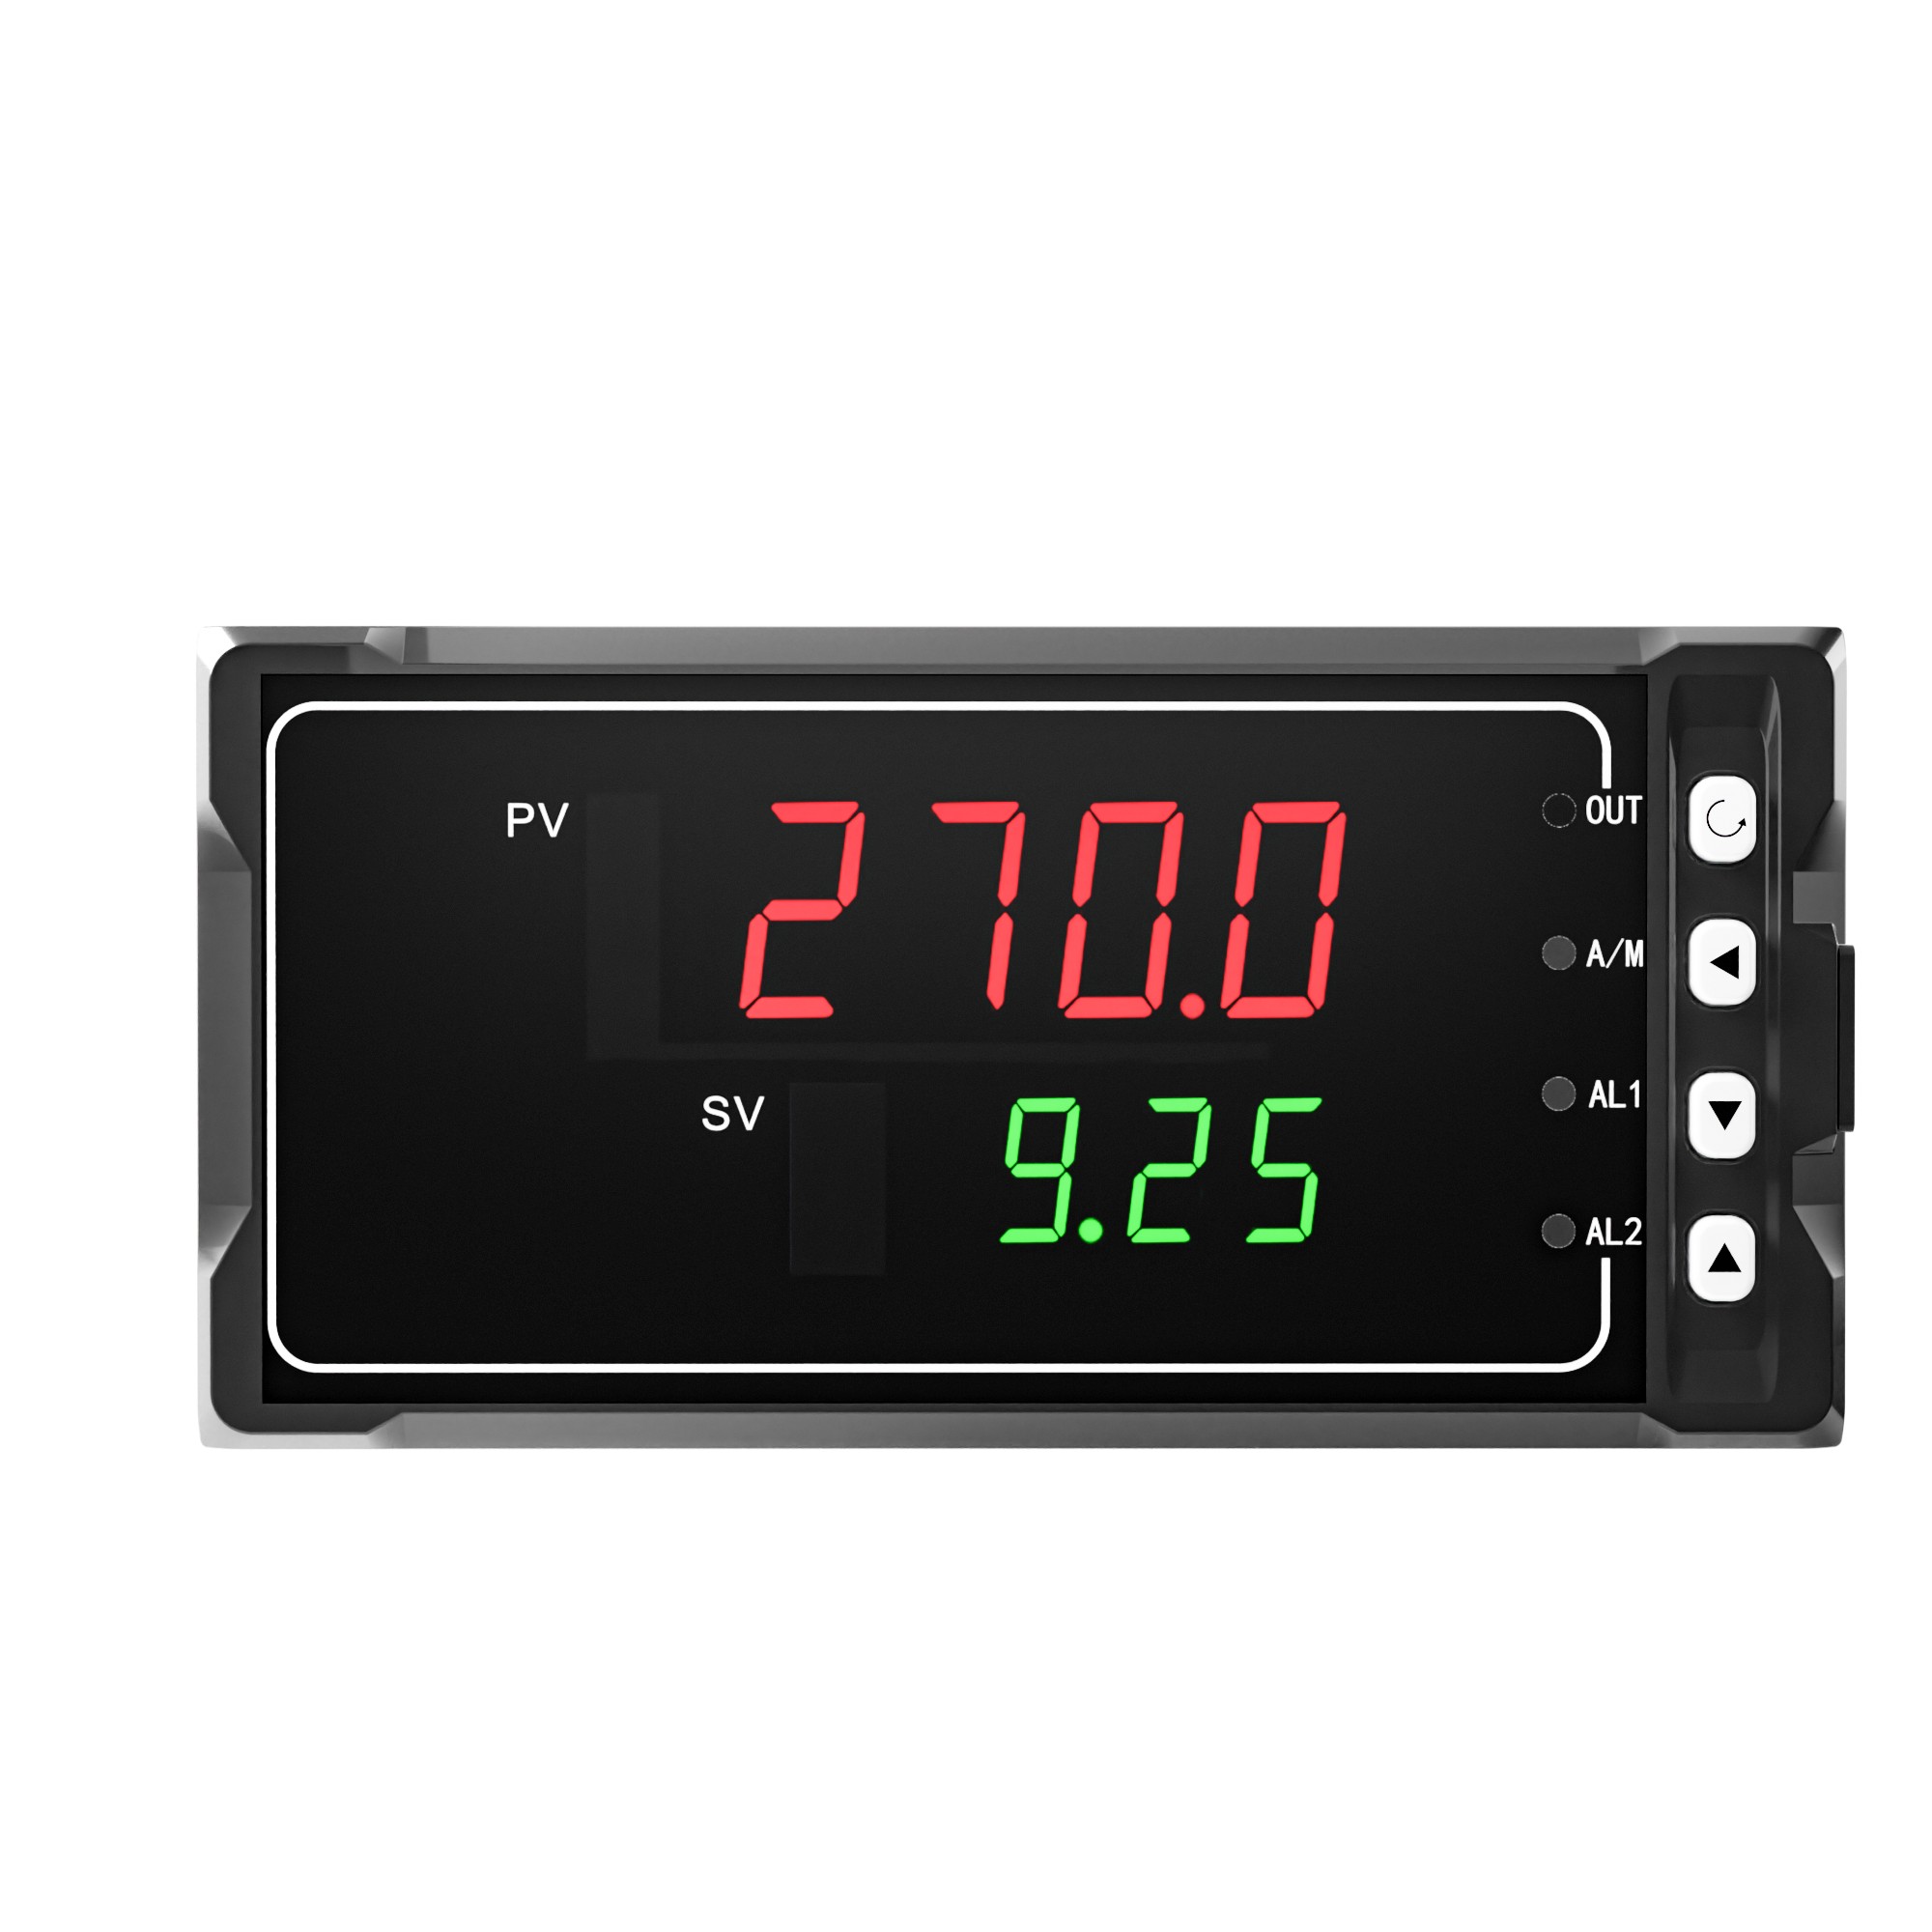
核心结论先行:PID控制器的安装调试成功,80%取决于规范接线与合理的PID参数整定。本文以仪表工程师和现场运维人员的实际工作流为导向,提供一套从物理接线、上电检查、自整定(AT)执行到手动微调与故障诊断的闭环操作指南。
对于常规的温度、压力、流量控制应用,直接使用高精度智能仪表的内置自整定算法,通常可在2至3个振荡周期内获得适用于90%工况的初始控制参数,从而避免繁琐的人工计算。
接线错误是导致PID控制器损毁或控制失控的首要原因。在未通电前,必须完成以下核验。
拆开仪表包装后,首先确认壳体上的接线图标识。以主流盘装式智能PID控制器为例: - 供电电源:标准接受AC 100~240V(50/60Hz)开关电源,或DC 20~29V供电。严禁将高于额定电压的电源接入低压直流输入端。 - 接地:电源输入端通常配置有独立的接地端子(EGND),必须可靠接入大地,这是抑制现场电磁干扰、防止显示波动的重要措施。
输入信号类型涉及正反接与补偿问题,具体规则如下:
传感器类型 | 接线注意事项 | 常见误区 |
|---|---|---|
热电偶 | 必须使用对应的“补偿导线”直接接入仪表接线端子,不可使用普通铜导线转接。注意正极(+)与负极(-)极性。 | 在端子处使用普通冷压端子转接,导致冷端温度补偿失效,实测值显著偏差。 |
热电阻 | 推荐采用三线制接法。三根导线线径与长度应一致,以消除导线电阻对测量的影响。 | 将三线制热电阻当两线制接,在长距离传输时产生固定测量误差。 |
标准模拟量 | 电流输入(4-20mA)与电压输入(1-5V/0-10V)需严格对应仪表硬件跳线或内部参数设置。电压输入需注意高输入阻抗匹配。 | 未修改硬件跳线强制输入信号,烧毁仪表采样电阻。 |
输出端直接驱动执行器,负载能力失配会烧毁内部继电器或触发异常。
继电器输出:常用于交流接触器或电磁阀。选型时务必关注触点容量。小型继电器输出通常支持AC220V/0.5A,部分大容量型号支持AC220V/2A。若驱动的交流接触器线圈吸合电流过大,必须在仪表输出端并联RC阻容吸收电路,防止触点拉弧粘连。
固态继电器(SSR)驱动输出:仪表输出DC 5~24V电压信号,直接连接至SSR输入侧。注意正负极,且该输出带载能力通常不超过30mA,不可直接驱动大负载。
线性电流输出:常用于控制带模拟量输入口的执行器(如调节阀、变频器)。电流输出典型负载能力为≤500Ω,超出该电阻值将导致输出电流不随设定变化。
通电后,仪表正常高亮显示测量值(PV),此时为了避免误操作,建议先按住功能键进入参数锁定状态。
进入参数设置层级,找到“输入信号类型”参数: 1. 设定传感器代码:将仪表内部代码修改为与物理接线一致的传感器分度号。 2. 设定量程上下限:根据传感器的实际测温范围,设定显示量程下限与上限。小数点位置也需在此层级确定。
对于通用温控场景,直接选择“PID调节控制”模式。
- 加热/冷却控制:许多智能仪表支持两组PID运算。如果被控对象既需要加热升温和水冷降温,可通过参数启动“加热-冷却双输出”功能,并分别设置加热侧与冷却侧的PID参数。
- 报警输出配置:可附加位式报警控制,如上限偏差报警、绝对值下限报警。需在参数中将报警继电器指定到具体的物理输出端口。
切勿在完全不理解被控对象动态性能时,手动随意输入P、I、D参数。推荐流程为:先启动自整定获得基线参数,再依据控制效果微调。
智能PID控制器内置人工智能算法,可自动寻找最优参数。
- 执行时机:在设备首次投运或更换不同型号执行器时进行。
- 操作步骤:将设定值设定在常用温度或压力点,于待机状态按下自整定启动键(AT指示灯亮起)。仪表将进行2个周期的阶跃响应测试,此期间仪表会自动输出0%和100%信号观察被控对象的反应速率与滞后时间。
- 完成标志:自整定完成指示灯熄灭,仪表内部运算出一组P(比例带)、I(积分时间)、D(微分时间)数据并自动存入记忆。
自整定结果若仍有轻微超调或响应过慢,可手动调整:
- 抑制超调:若设定值到达后过冲较大,先增大“比例带(P)”数值,或略微增大“微分时间(D)”。
- 消除稳态偏差:若显示值长期稳定在设定值以下0.2℃或更小范围波动无法恢复,适当减小“积分时间(I)”(增强积分作用)。 - 对抗滞后:对于大滞后系统,若整定后反应迟钝,在不过量超调的前提下,适当减小“比例带(P)”以增强反应速度。
即使接线正确,现场复杂工况也可能引发偶发故障。以下是基于现场运维数据的快速排查逻辑表。
故障现象 | 排查重点 | 处理方法 |
|---|---|---|
PV值显示闪烁或为0 | 信号输入端是否断线、传感器是否损坏 | 使用万用表测量输入端子电压/电阻,确认对应传感器信号正常。 |
仪表显示正常但执行器不动作 | 输出模块保险丝、负载开路 | 监控仪表输出百分比。若输出100%指示且亮灯,但外接负载无电流,需检查线路及负载本身。 |
控制曲线剧烈振荡 | PID参数失配或干扰 | 立即进入手动模式平稳输出。重新检查自整定参数,并排查是否有高频干扰源通过模拟量传输线引入。 |
继电器输出端频繁开关 | 比例带过小导致震荡 | 增大实际的比例参数值,并在继电器输出回路确认已并接了阻容吸收保护器。 |
在工业过程控制现场,传感器与执行器型号繁多,若仪表输入类型匮乏或PID算法鲁棒性不足,会极大增加调试难度。
杭州米科(Asmik)针对上述痛点,提供智能PID控制器系列产品。该类仪表在工程调试中具有以下实用优势:
宽泛的输入兼容性:一台仪表兼容热电偶、热电阻、标准电流、电压输入,减少用户备件库存数量。输入阻抗及限流保护符合严格标准,规避现场误接强电烧毁风险。
硬件级负载保护:针对不同尺寸的盘装仪表,提供了差异化继电器输出配置。例如,大尺寸仪表的继电器允许负载能力可达AC220V/2A,能硬驱动小功率接触器,省去中间继电器。
先进的PID算法:内置真正的人工智能算式。实测表明,启动自整定后,仪表可精准捕捉被控对象的超调抑制点,将控温精度稳定在±0.1℃以内,有效解决传统PID手动凑试带来的无谓能耗。
高可靠性通讯:支持标准Modbus-RTU协议,RS-485物理层通讯距离可达一公里。若系统需要扩展为多回路监控,可通过通讯读写寄存器地址获取瞬时温度、输出百分比等关键数据,便于中控室集中管理。
对于追求“高精度、免维护、易更换”的工业炉、实验设备及塑料机械厂商,选择具备强兼容性输入与高抗干扰输出能力的米科PID控制方案,是从源头减少调试停机时间的有效手段。

 扫一扫 关注米科


